电 话:021-39526589
网址:www.qiant.net
地 址:上海嘉定区嘉涌路99弄6号楼713室
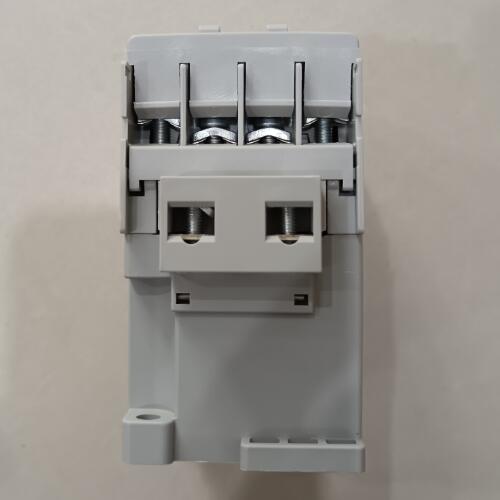
AB旋转伺服电机MPL-B430P-SK74AA外形图
我们的 Kinetix® 5300 伺服驱动器非常适合中小型机器,可提供单轴控制,并使用开放式 EtherNet/IP 通信协议来实现您在满足市场需求时所需的设计灵活性。Kinetix 5300 伺服驱动器的设计具有全面的功率范围、双以太网端口和硬接线的安全断开扭矩功能,是在各种应用中对运动解决方案的规模进行调整的出色选择。
包括使用负载观测器和追踪陷波滤波器减少调整的技术,使您能更快地正常运行
在 Studio 5000® 设计环境中使用标准运动指示
设定方位环调节器的份额增益。设置值越大,增益越高,刚度越大,相同频率指令脉冲条件下,方位滞后量越小。但数值太大或许会引起振动或调。参数数值由详细的伺服体系类型和负载状况确认。
设定方位环的前馈增益。设定值越大时,表明在任何频率的指令脉冲下,方位滞后量越小方位环的前馈增益大,操控体系的高速呼应特性提高,但会使体系的方位不安稳,容易发生振动。不需求很高的呼应特性时,本参数通常设为0表明规模:设定速度调节器的份额增益。设置值越大,增益越高,刚度越大。参数数值根据详细的伺服驱动体系类型和负载值状况确认。一般状况下,负载惯量越大,设定值越大。在体系不发生振动的条件下,尽量设定较大的值。
此电机具备许多可配置的功能和特殊选项,可用于实现应用和客户结果,因此能够在各个行业和应用领域取得成功。
现代制造业需要快速、灵活且的运动控制。我们的 Kinetix RDB 直接驱动伺服电机使您能够简化运动设计,同时集成伺服解决方案,为您的流程添加的速度和控制。当必须进行脊式操作时,这些伺服驱动器可以尽量减少回程误差,从而尽可能提高系统性能。
实现具有广泛的功率范围(在 120 至 230V 时是 0.05 至 2 kW,在 230V 时是 3 至 7.5 kW,在 460V 时是 0.4 至 7.5 kW)且经过简化和标准化的伺服控制
无需额外部件或连接标准的硬接线安全断开扭矩 (STO) 即可提供安全功能
根据额定功率(指电机的输出功率)轻松调整解决方案的规模。若 Kinetix 5300 伺服驱动器与 Kinetix TLP 电机搭配使用,将减少规模调整工作
包括四项数字量输入;其中两项可用作快速数字量输入功能
支持设备级环网 (DLR) 以降低对网络附件(例如 E-Tap)的需求
AB旋转伺服电机MPL-B430P-SK74AA外形图
021-39526589
网址:www.qiant.net
地 址:上海市嘉定区嘉涌路99弄
6号楼713室

 旺旺